300公里/小时
最高速度
末端冲刺或俯冲阶段
AI 目标锁定 • 视觉跟踪 • 空中威胁拦截
面向无人机与空中目标拦截的人工智能研发,专注于图像处理、计算机视觉及无人机平台的机载计算。
洽谈项目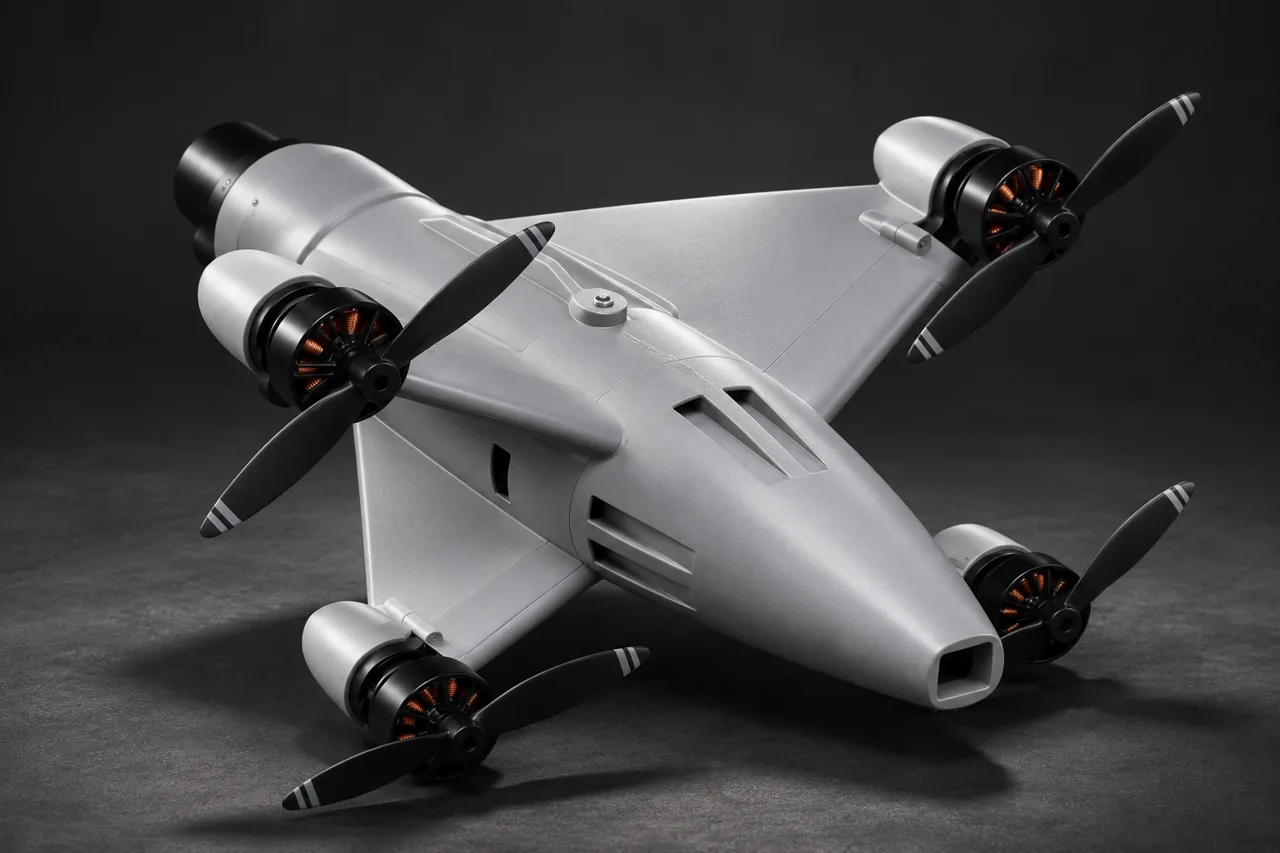
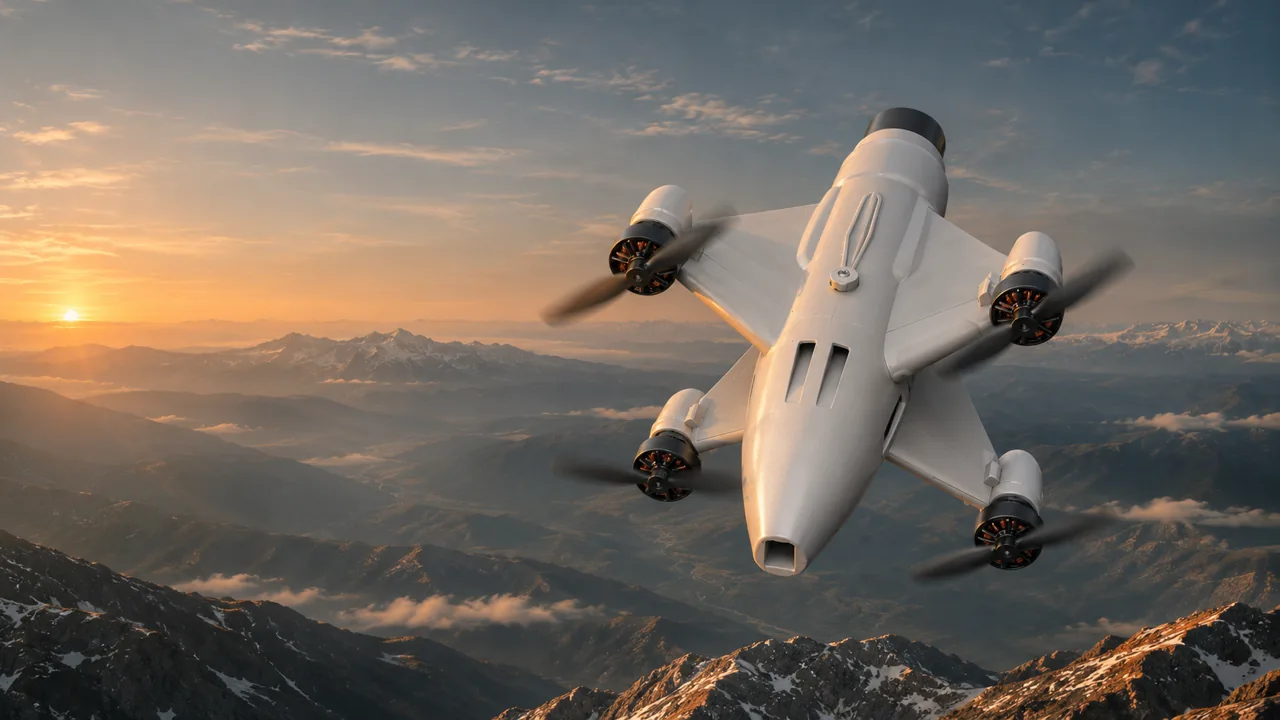
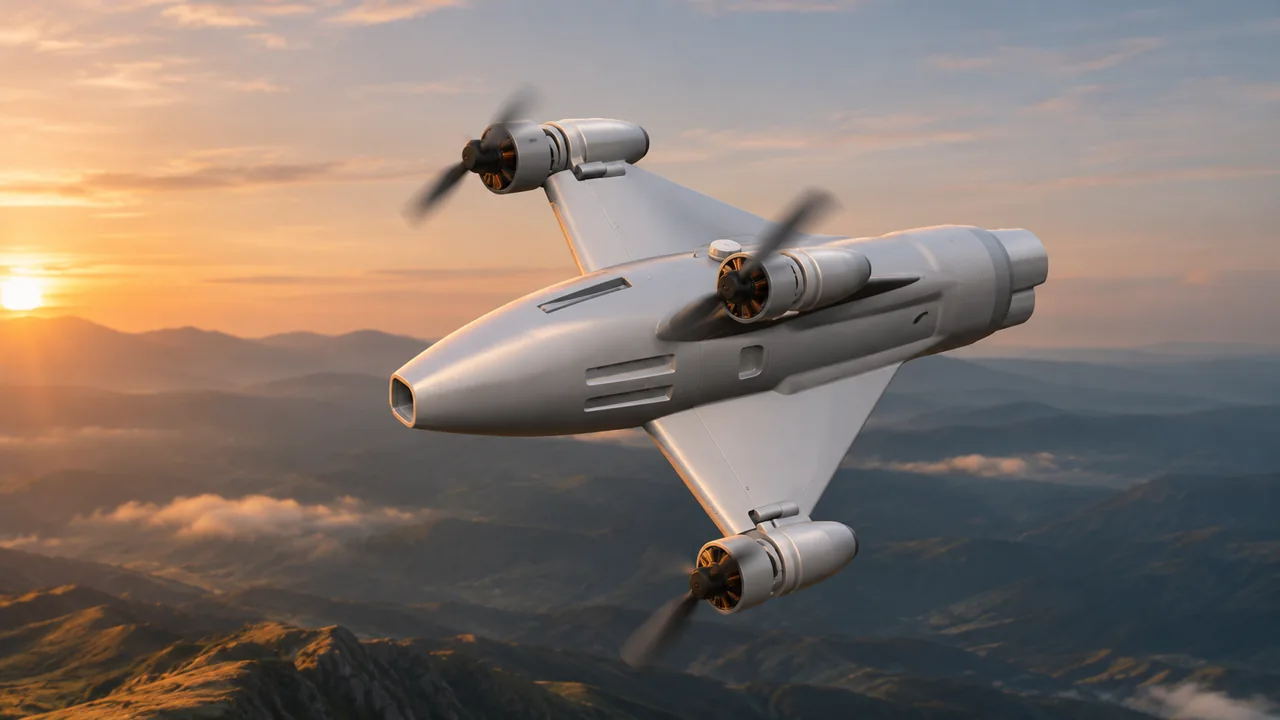
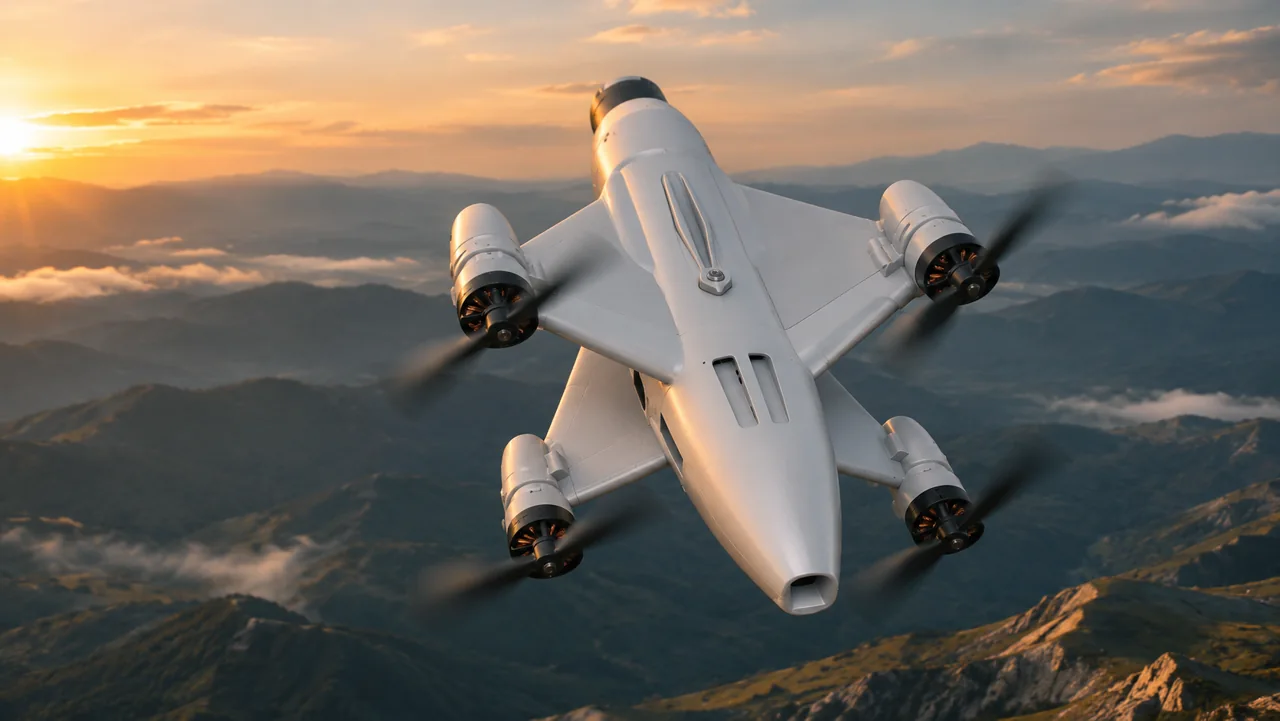
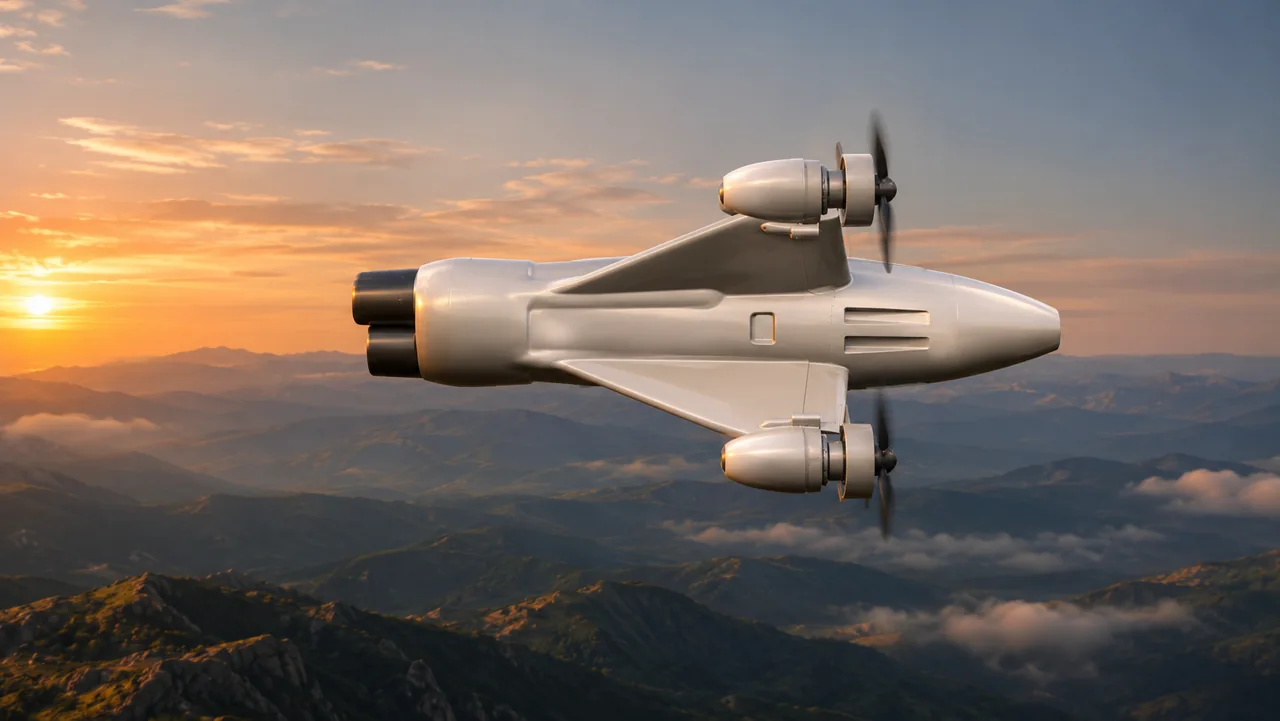
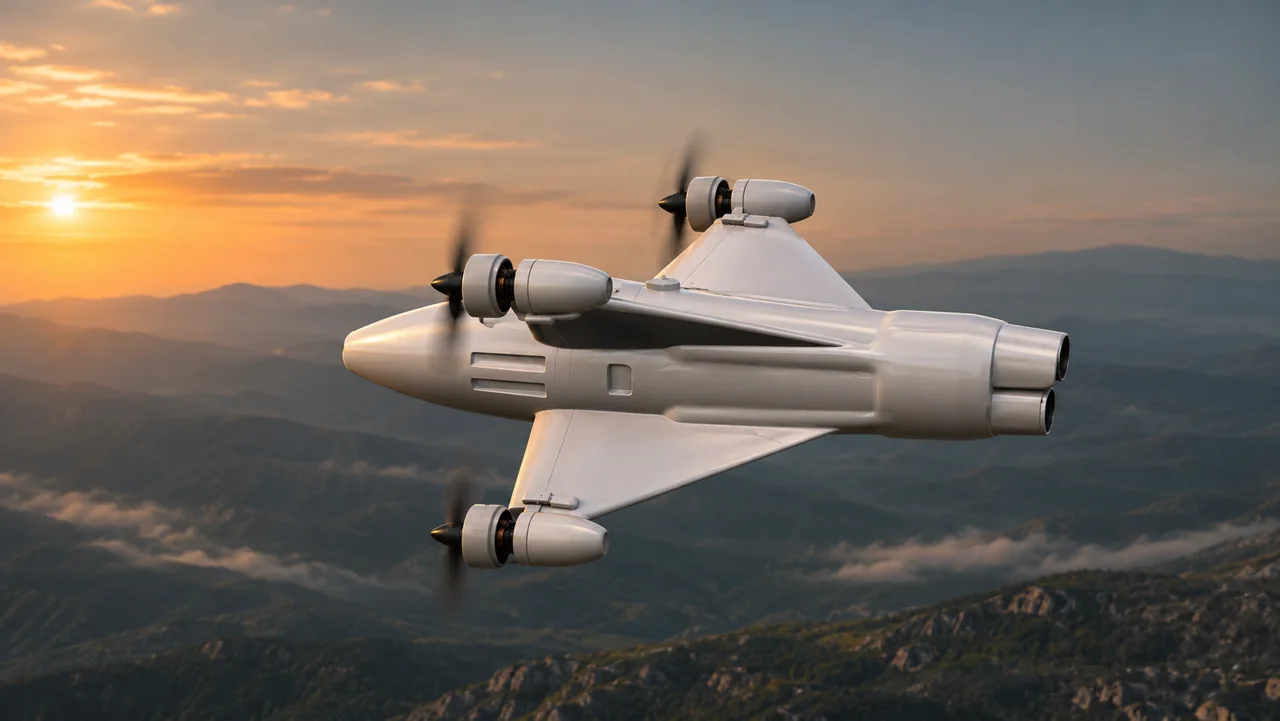
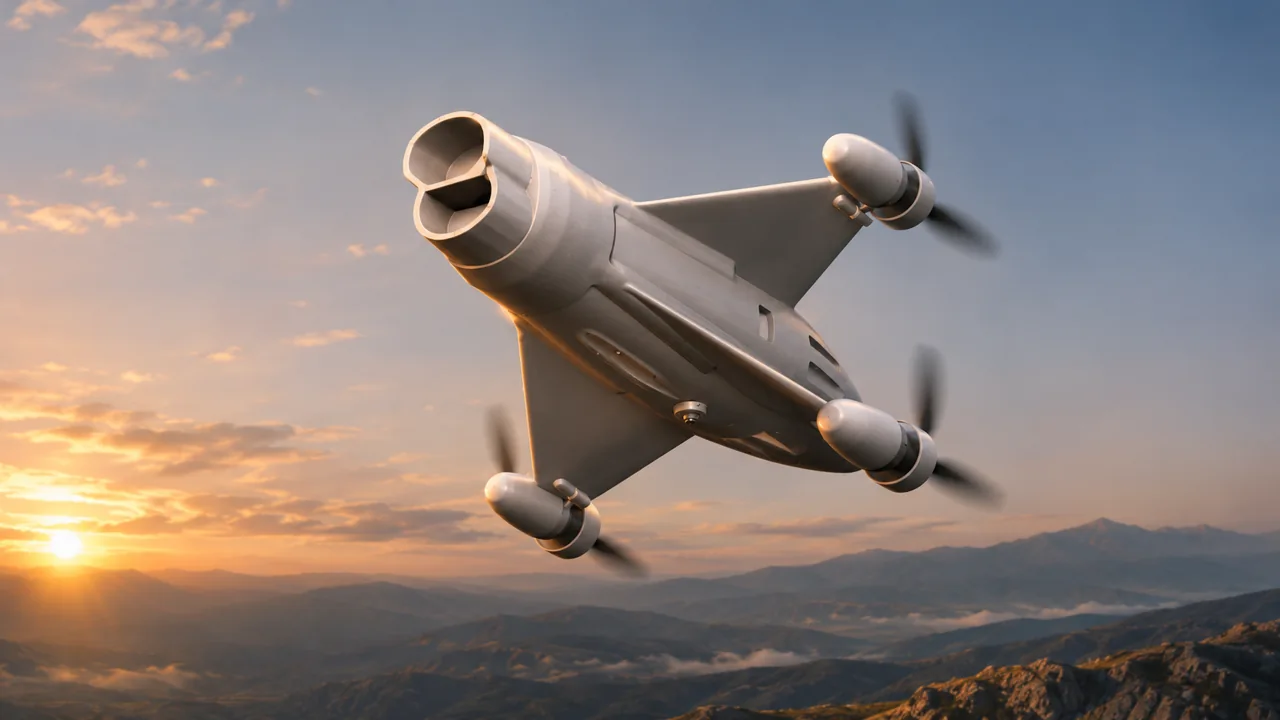
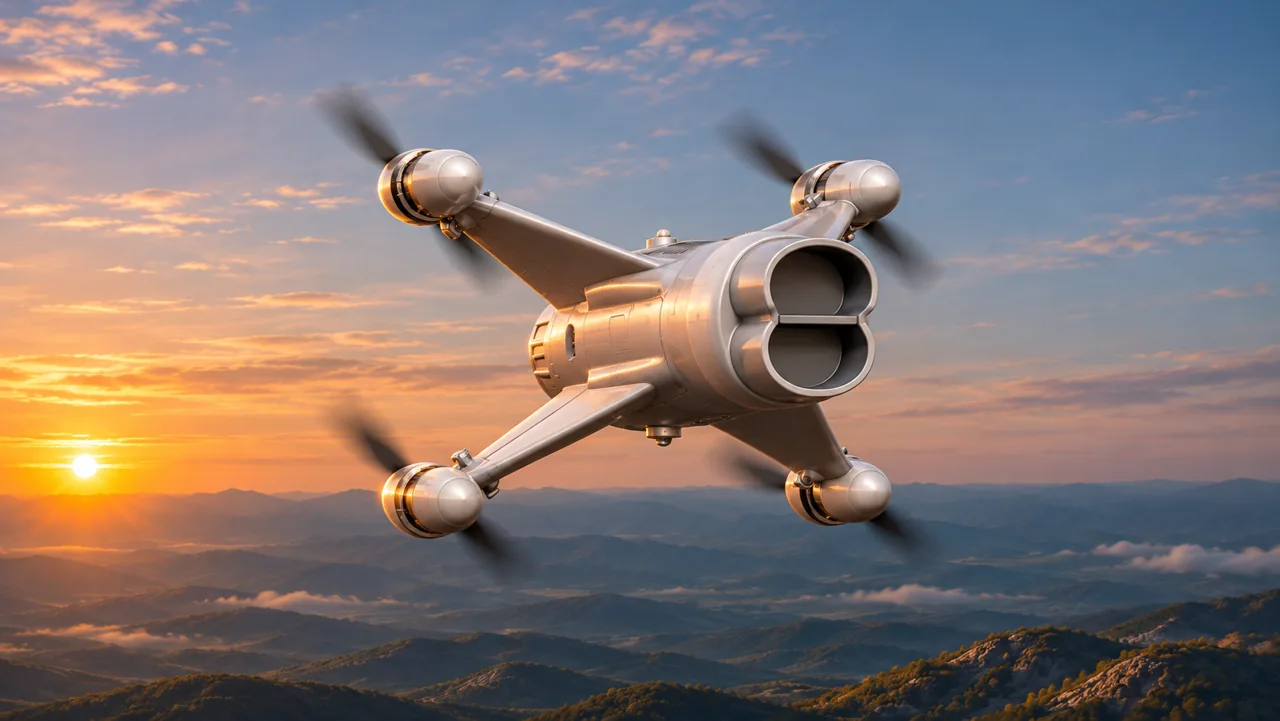
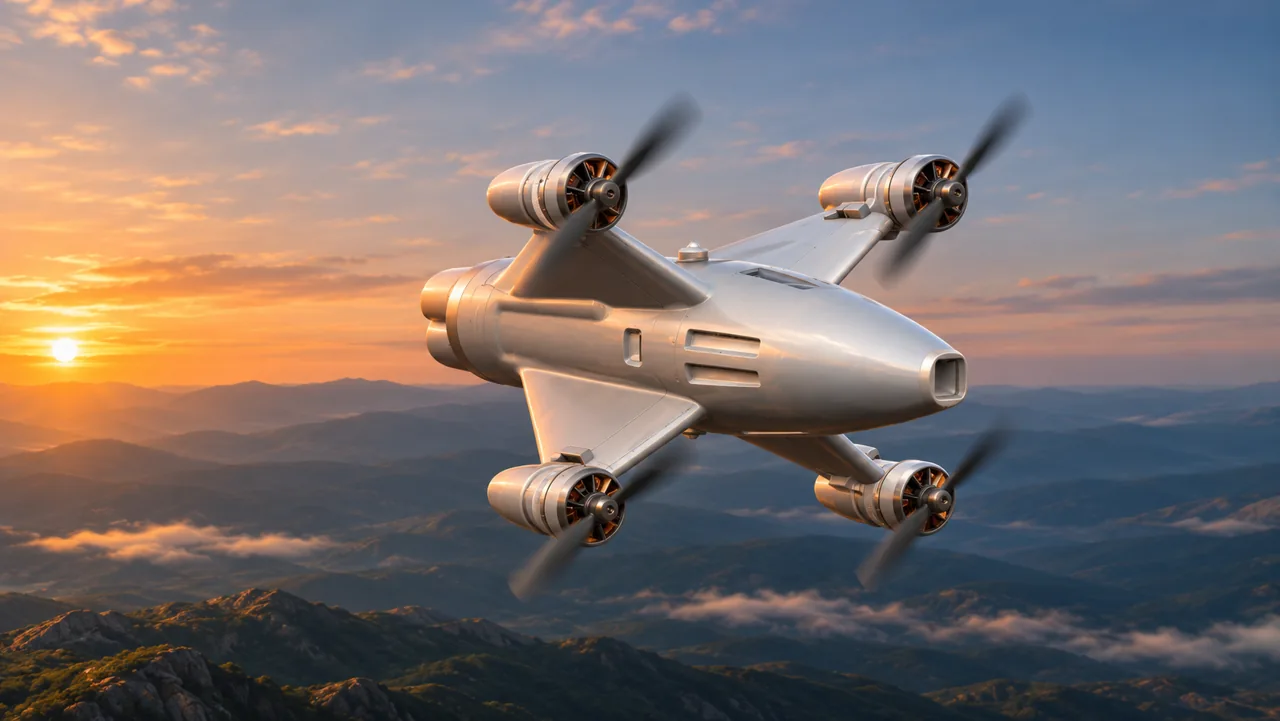
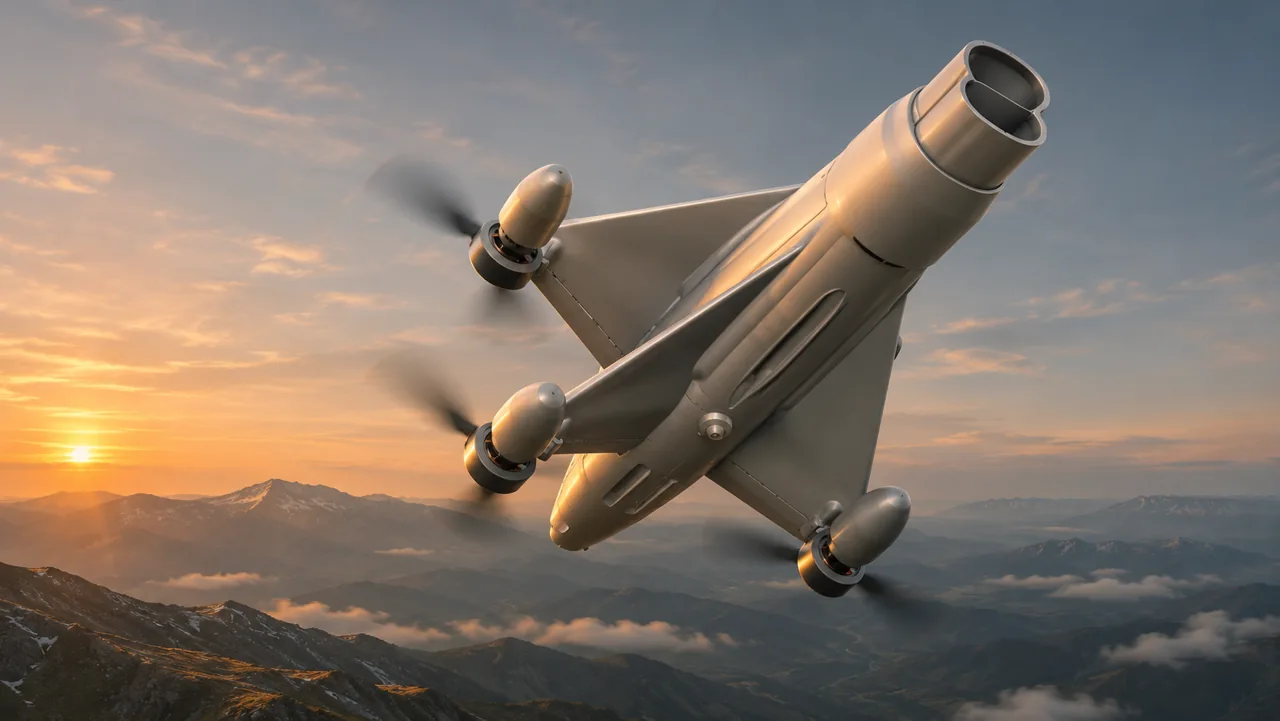
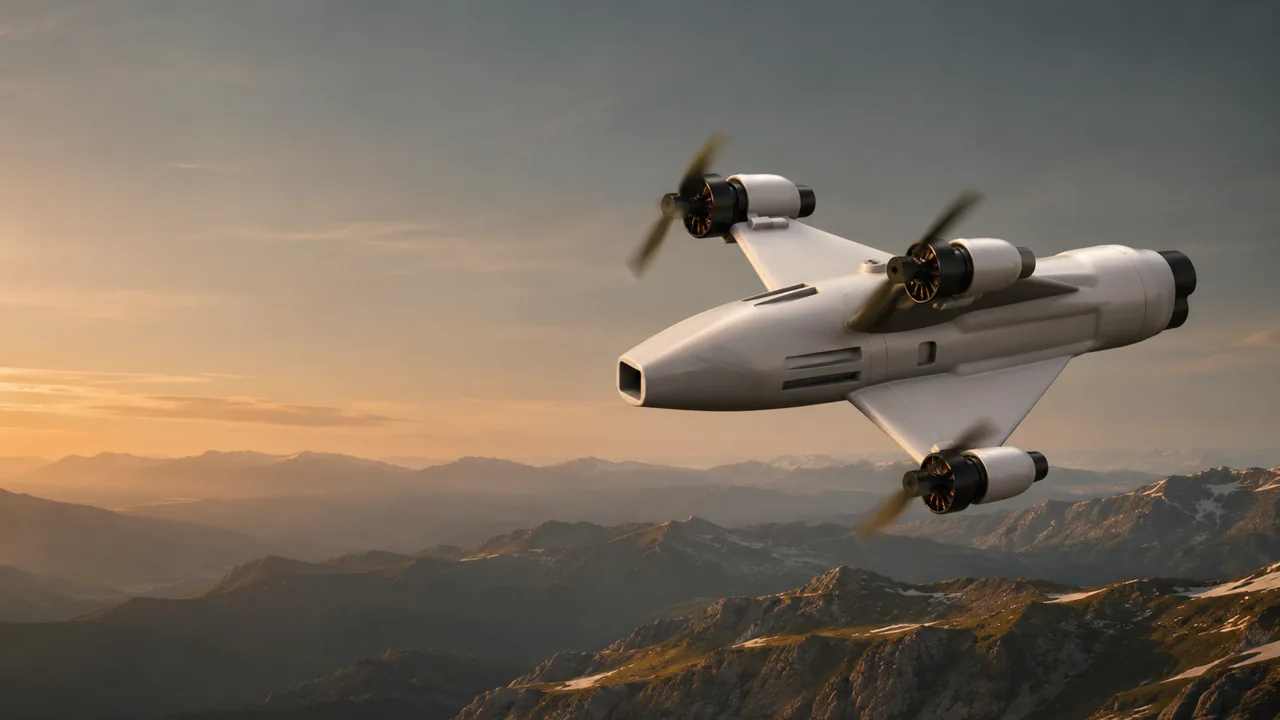
面向无人机与空中目标拦截的无人机系统,利用人工智能视觉进行目标识别、跟踪与锁定。
末端冲刺或俯冲阶段
与最高速度分别列示
计算机视觉与目标跟踪
| 型号 | SY-01 |
|---|---|
| 最高速度 | 300 公里/小时 — 末端冲刺或俯冲阶段 |
| 巡航速度 | 80 公里/小时 |
| AI 系统 | 图像处理与计算机视觉 |
| 目标锁定 | 基于影像的 AI 目标识别、跟踪与锁定 |
| 任务 | 无人机与空中目标拦截 |
上述速度与能力为公司确认的产品规格。最高速度指末端冲刺或俯冲阶段,并非持续巡航速度。实际表现取决于运行条件与项目要求。
我们的使命是开发针对影像传感器可见的无人机与空中目标的拦截系统,以人工智能视觉为核心。
面向安全与国防领域的无人机及空中威胁防护。
通过图像处理检测、识别与跟踪影像中可见的目标。
结合人工智能软件与无人机平台,按项目约定研发范围与评估内容。
交付型号详情与性能以各项目约定的技术要求及评估结果为准。
将图像处理流程、人工智能模型与机载计算连接到操作人员使用的系统。
通过无人机影像辅助操作人员结合背景信息进行审核的应用构想。
分析影像与变化,辅助在约定范围内开展区域检查。
整理设施影像与待核查区域,辅助制定维护计划。
筛选搜索区域影像,供工作人员复核与决策。
对比事件前后影像,辅助评估受损情况。
分析可见烟雾特征,辅助确定优先核查区域。
通过影像跟踪水域边界与受淹区域的变化。
分析土地与植被变化,为实地检查提供参考。
对比森林与自然景观影像,辅助跟踪环境变化。
为测绘与分析准备影像及空间参考数据。
整理影像与分析结果,支持追溯检查及流程改进。
以下为应用示例,并非已完成项目。实际范围与能力取决于项目数据、设备和相关授权。
计算机视觉与视频分析研究的说明素材,展示原型系统呈现视觉信息的方式。
户外影像展示物体跟踪框、彩色可视化画面与随时间变化的图表,并列呈现相机影像和多种信息视图。
林地影像结合跟踪框、彩色可视化与显示线条,展示视觉复杂场景中的信息呈现方式。
视频用于说明研究主题,并非经验证的 SY-01 性能报告。仅凭彩色画面与图表无法确定模型类型、距离单位或准确率。
图像处理与计算机视觉背景资料 — NECTEC ↗据公司提供的信息,从 AI 软件研发、半导体芯片研发与制造、电路板及电子设备,到系统生产与装配,相关工作全部在泰国开展。
公司提供的研究与生产来源:THESUNPLEX
项目负责人提供的装配、存储、包装与演示视频。标题依据原始文件名。
四台设备放置于带保护衬垫的箱内,随后进行包装。
多块电路板面板从设备中沿生产线移出。
装配工位内部的设备与电路板,展示工件在设备中的移动。
电子装配设备、元件供料器及控制屏幕的工作画面。
输送带在相连的装配工位之间转运电路板。
多台设备排列于装配台上,前方放置独立的圆柱形部件。
设备在货架上成排存放,展示存储区域布局。
沿货架拍摄,展示连续排列的设备。
装配工作区内,多台设备与部件整齐放置于工作台上。
户外演示中,操作人员手持设备,随后镜头转向天空。画面未展示可确认的拦截结果。