300کیلومتر بر ساعت
حداکثر سرعت
شتاب نهایی یا شیرجه
قفل هدف با هوش مصنوعی • ردیابی تصویری • رهگیری تهدیدهای هوایی
توسعه هوش مصنوعی برای رهگیری پهپادها و اهداف هوایی، با تمرکز بر پردازش تصویر، بینایی ماشین و پردازش روی پهپاد.
گفتوگو درباره پروژه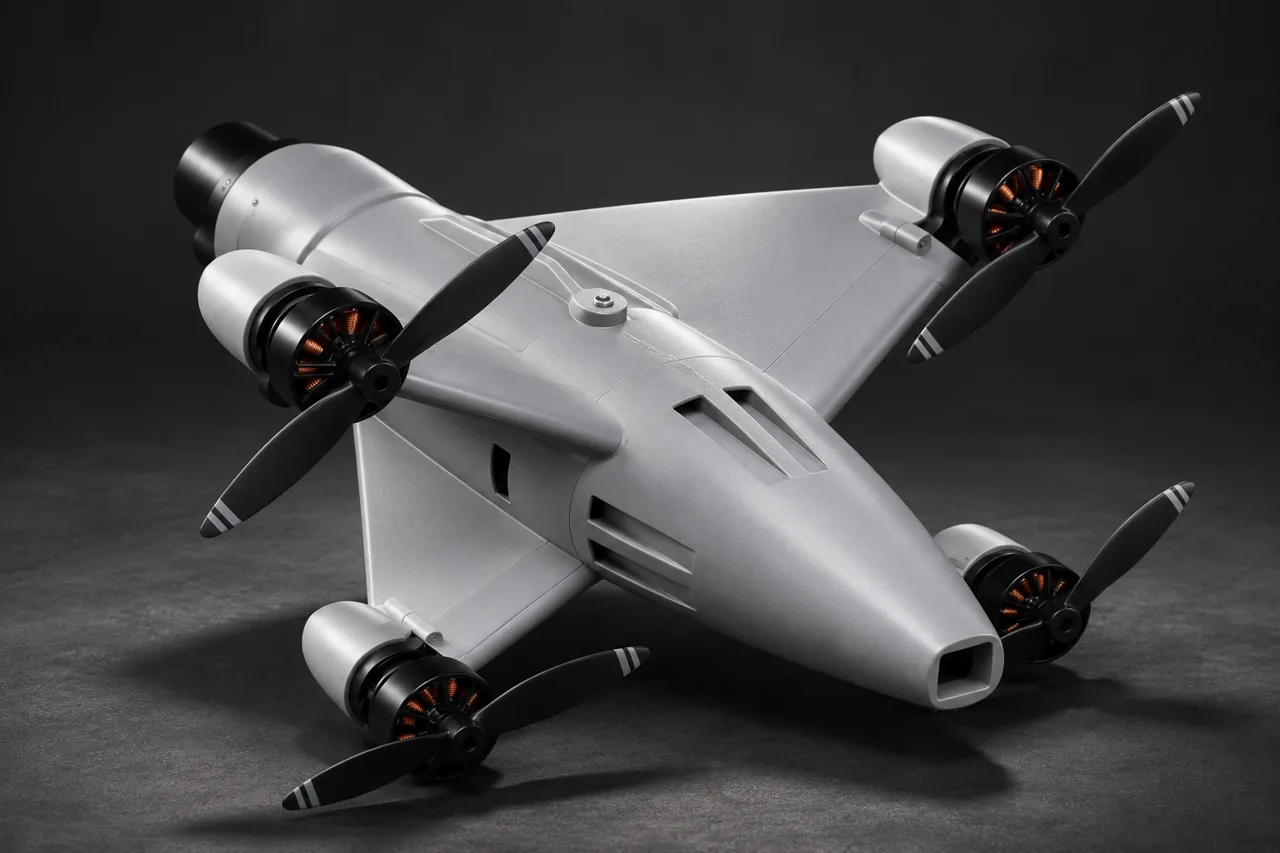
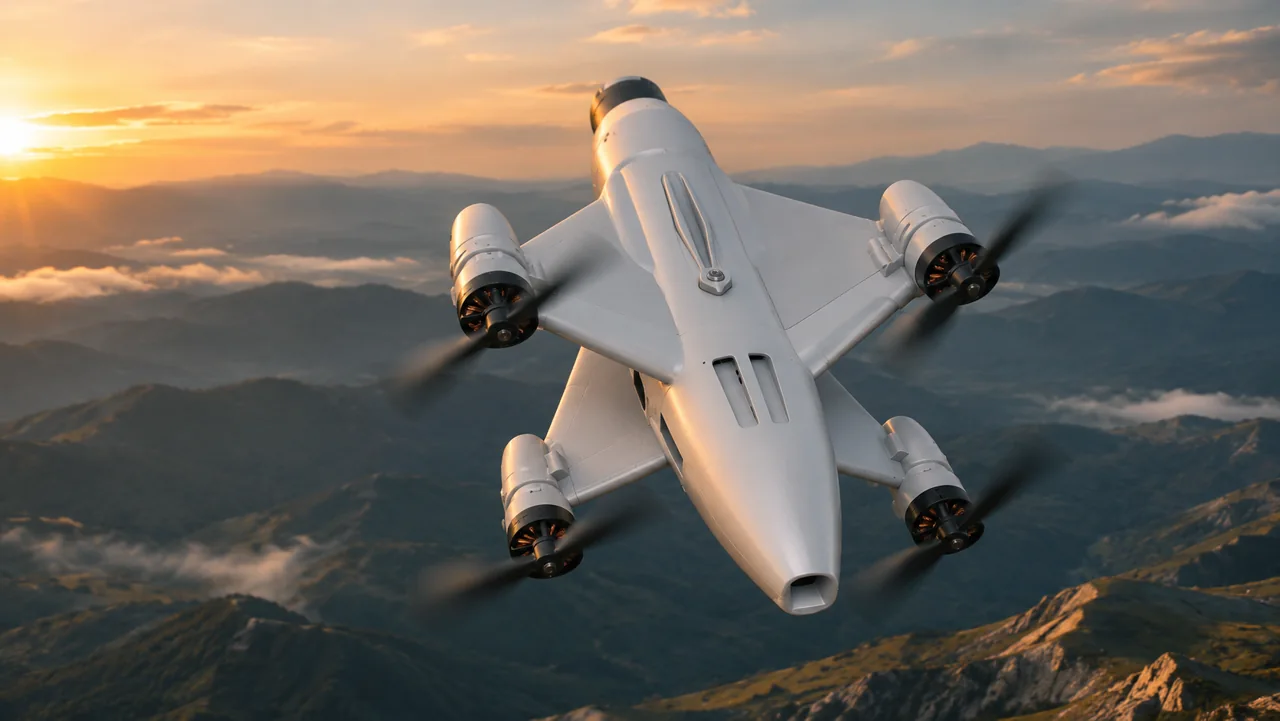
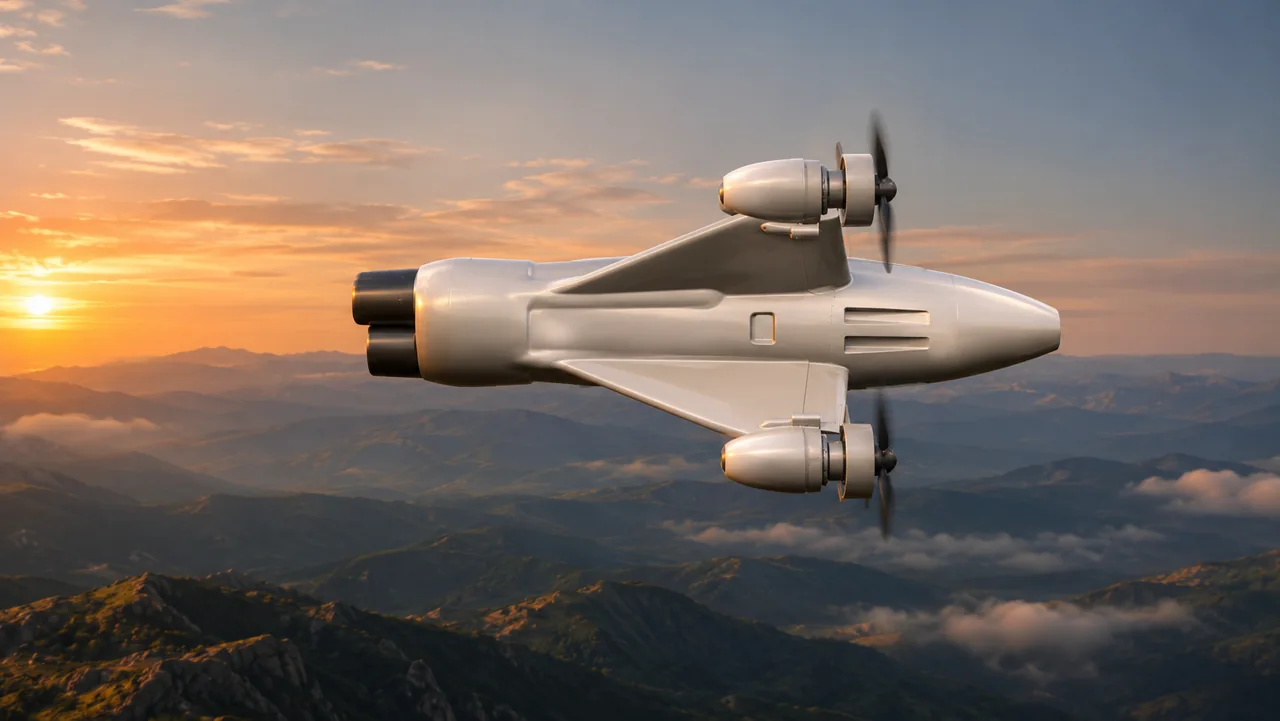
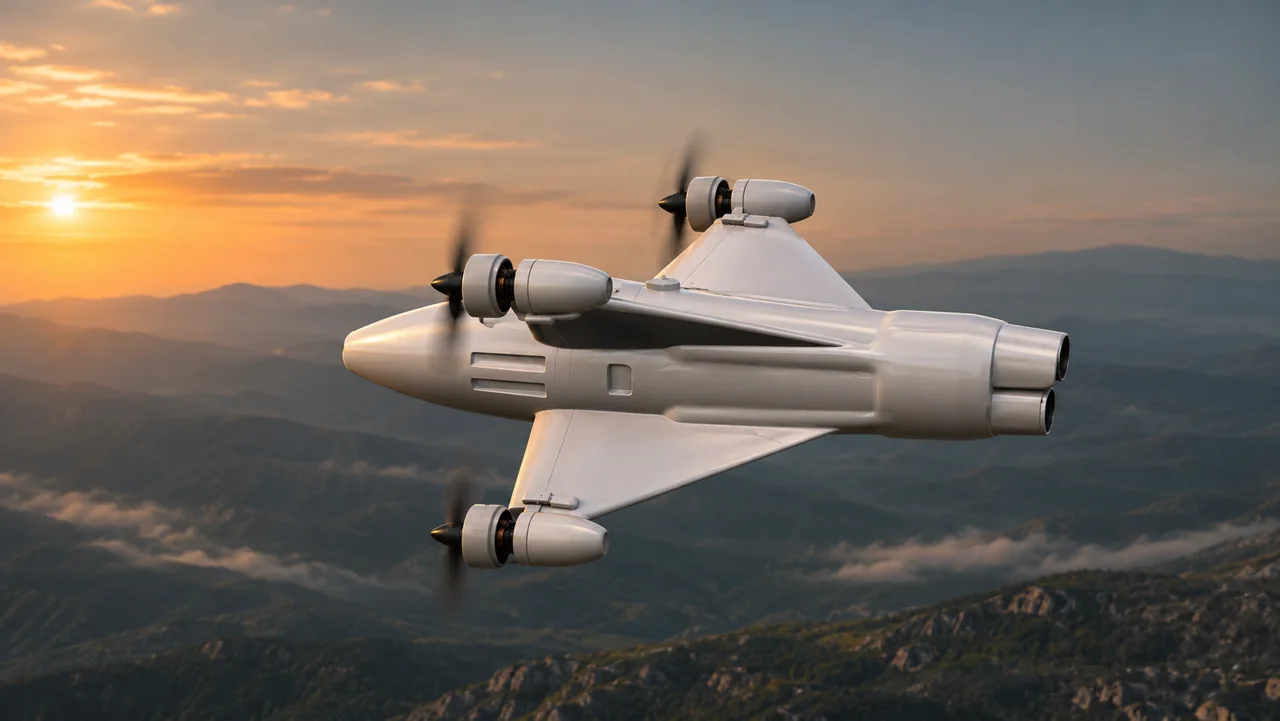
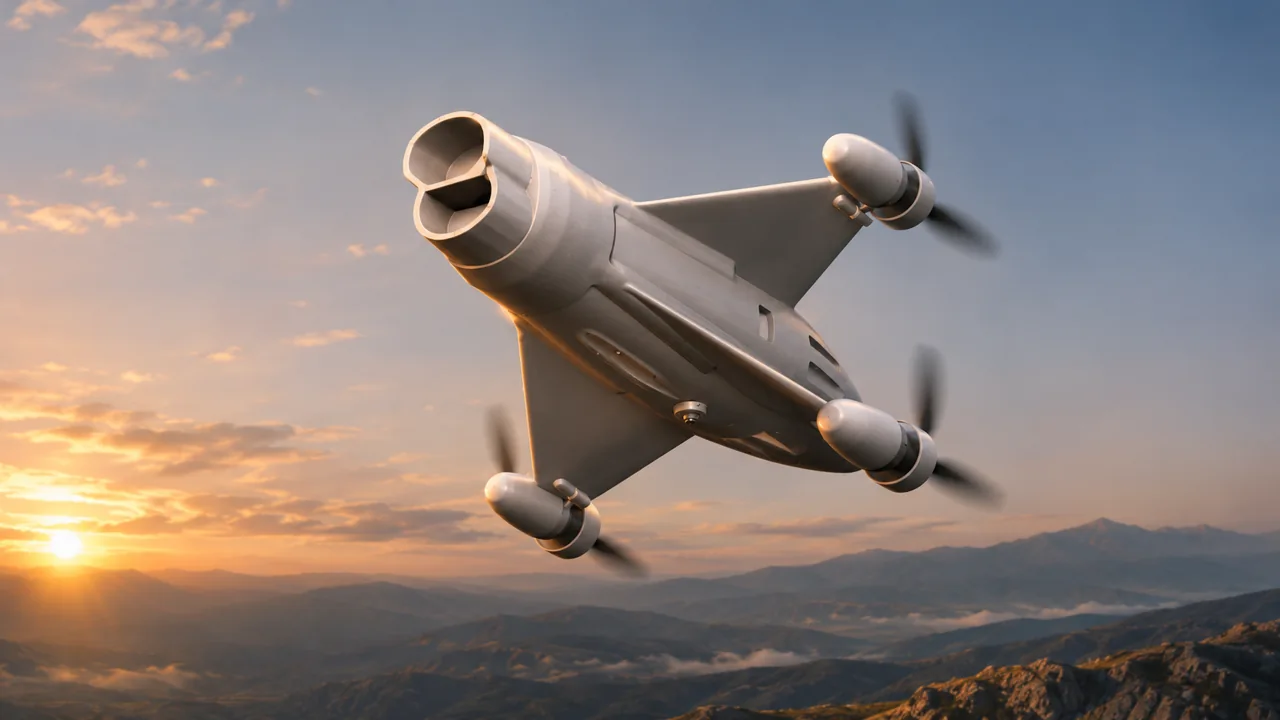
سامانه پهپادی برای رهگیری پهپادها و اهداف هوایی، با بینایی مبتنی بر هوش مصنوعی برای شناسایی، ردیابی و قفل هدف.
شتاب نهایی یا شیرجه
متمایز از حداکثر سرعت
بینایی ماشین و ردیابی هدف
| مدل | SY-01 |
|---|---|
| حداکثر سرعت | ۳۰۰ کیلومتر بر ساعت — شتاب نهایی یا شیرجه |
| سرعت کروز | ۸۰ کیلومتر بر ساعت |
| سامانه هوش مصنوعی | پردازش تصویر و بینایی ماشین |
| قفل هدف | شناسایی، ردیابی و قفل هدف با هوش مصنوعی بر اساس تصاویر |
| مأموریت | رهگیری پهپادها و اهداف هوایی |
سرعتها و تواناییهای بالا مشخصاتی هستند که شرکت تأیید کرده است. حداکثر سرعت مربوط به شتاب نهایی یا شیرجه است، نه پرواز کروز مداوم. عملکرد واقعی به شرایط عملیاتی و الزامات پروژه بستگی دارد.
مأموریت ما توسعه سامانههای رهگیری پهپادها و اهداف هوایی قابل مشاهده در تصاویر است، با تکیه بر بینایی مبتنی بر هوش مصنوعی.
تمرکز بر دفاع در برابر تهدیدهای پهپادی و هوایی در حوزه امنیت و دفاع ملی.
پردازش تصویر برای تشخیص، شناسایی و ردیابی اهداف قابل مشاهده در تصاویر.
پیوند نرمافزار هوش مصنوعی و پلتفرم پهپادی، با تعیین دامنه توسعه و ارزیابی برای هر پروژه.
جزئیات مدل تحویلی و عملکرد آن تابع مشخصات و نتایج ارزیابی مورد توافق هر پروژه است.
پیوند پردازش تصویر، مدلهای هوش مصنوعی و پردازش روی پهپاد با سامانههای مورد استفاده اپراتورها.
آمادهسازی تصویر و ویدیو، کاهش نویز و بهبود کیفیت ورودی پیش از تحلیل.
02توسعه تشخیص، طبقهبندی، بخشبندی تصویر و تحلیل تغییرات متناسب با مسئله مورد توافق.
03سازگارکردن مدلها با تجهیزات و ارزیابی کیفیت، سرعت و مصرف انرژی.
04نمایش نتایج همراه با زمینه و محدودیتها برای بررسی انسانی پیش از استفاده.
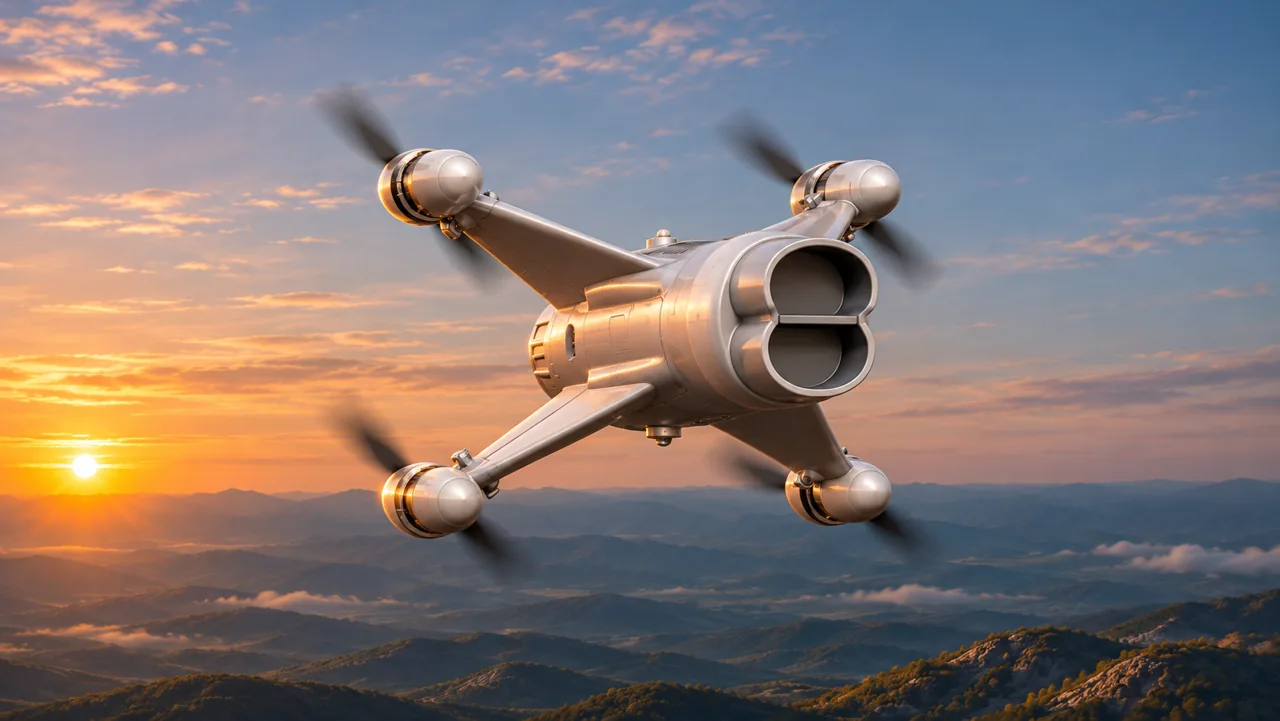
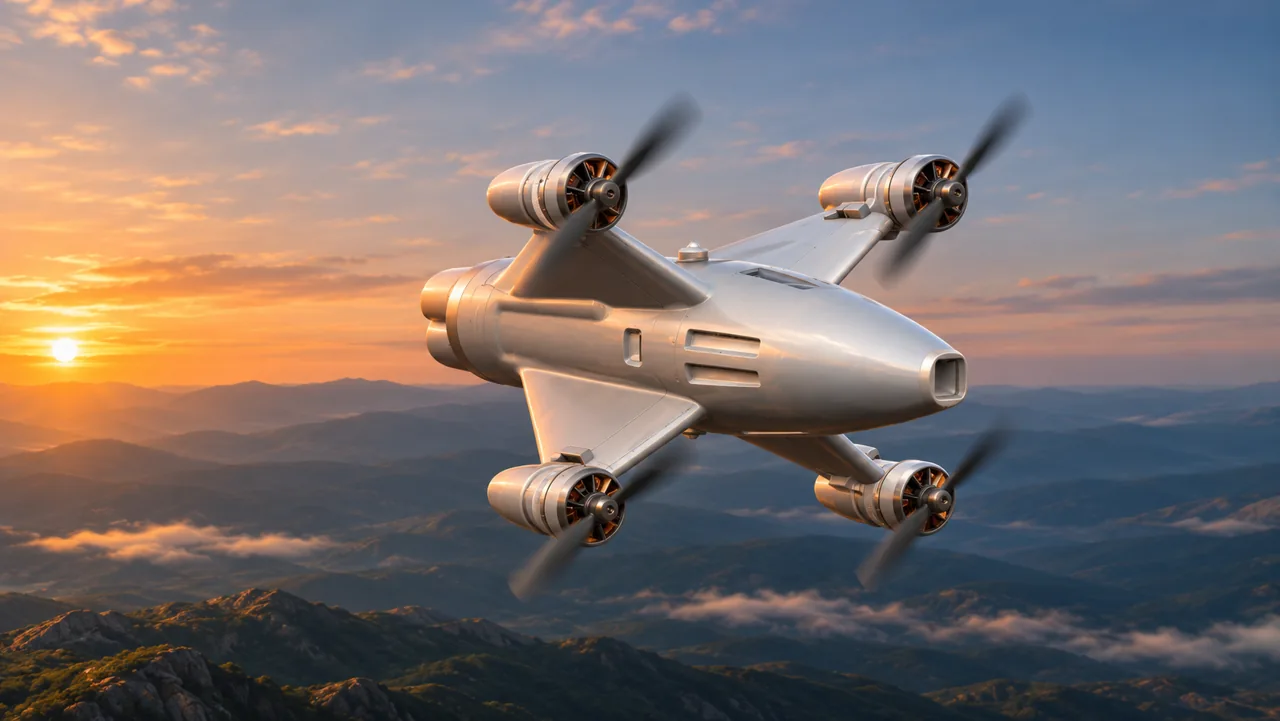
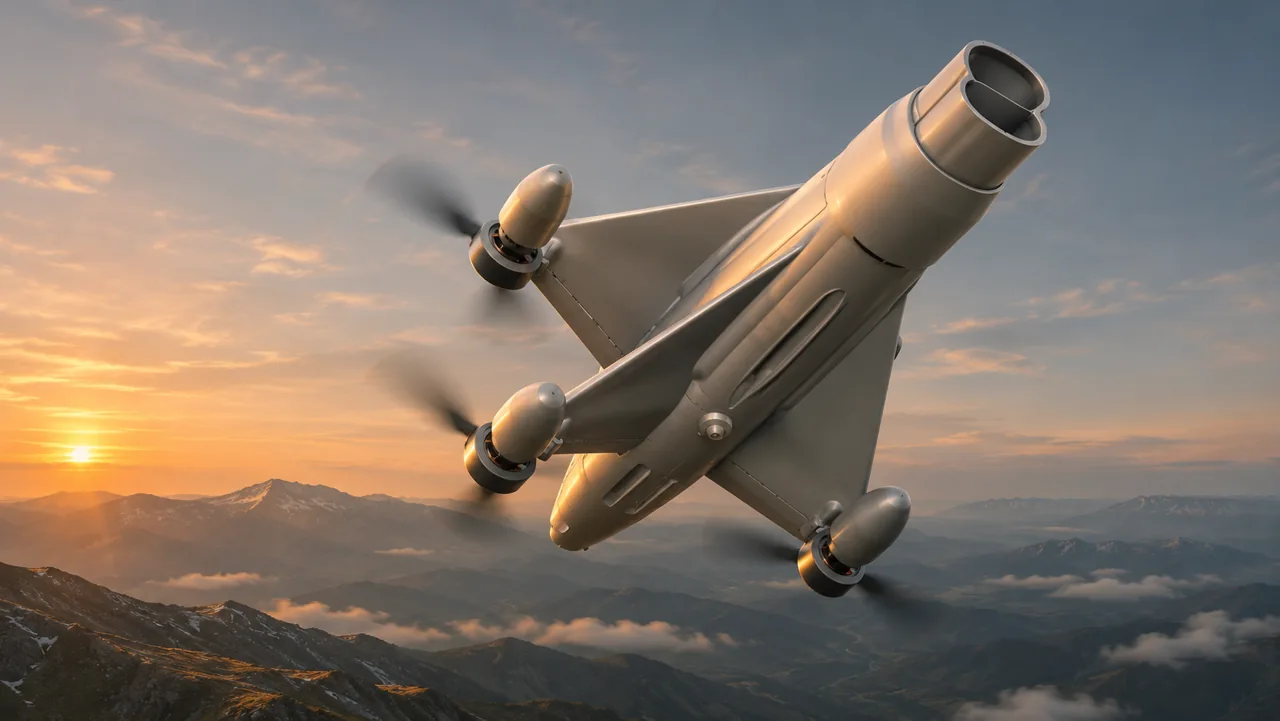
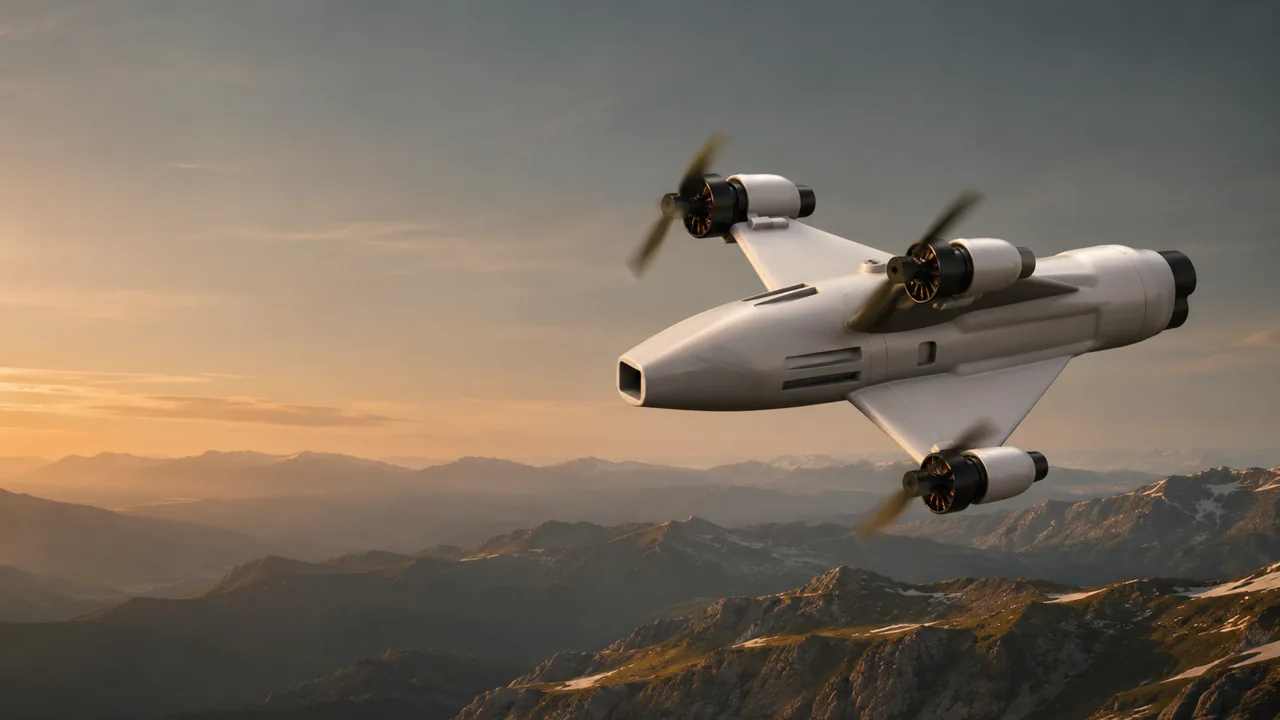
شکل و جزئیات SY-01 را در ویدیوی مدل سهبعدی مشاهده کنید.
رویکرد مهندسیایدههایی برای استفاده از تصاویر هوایی در بررسی اطلاعات همراه با زمینه و شرایط آنها.
تحلیل تصاویر و تغییرات برای پشتیبانی از بازرسی در محدوده مورد توافق.
ساماندهی تصاویر سازهها و نقاط نیازمند بررسی برای برنامهریزی نگهداری.
غربال تصاویر منطقه جستوجو برای بررسی و تصمیمگیری نیروهای مسئول.
مقایسه تصاویر پیش و پس از رویداد برای کمک به ارزیابی خسارت.
بررسی نشانههای دود در تصاویر برای اولویتبندی مناطق نیازمند بازرسی.
ردیابی مرز منابع آب و تغییرات مناطق سیلزده با استفاده از تصاویر.
بررسی تغییرات زمین و پوشش گیاهی برای هدایت بازرسی میدانی.
مقایسه تصاویر جنگل و چشماندازهای طبیعی برای بررسی تغییرات محیطی.
آمادهسازی تصاویر و مراجع مکانی برای نقشهبرداری و تحلیل.
ساماندهی تصاویر و تحلیلها برای بازبینی قابل پیگیری و بهبود فرایندها.
این موارد نمونه کاربرد هستند، نه پروژههای تکمیلشده. دامنه کار و توانایی سامانه به دادهها، تجهیزات و مجوزهای هر پروژه بستگی دارد.
مطالب تصویری مرتبط با پژوهش بینایی ماشین و تحلیل ویدیو برای نمایش نحوه ارائه اطلاعات در سامانههای نمونه اولیه.
تصاویر فضای باز، کادر ردیابی شیء را همراه با نمایش رنگی و نمودارهای متغیر در زمان نشان میدهند؛ چند نمای اطلاعاتی در کنار تصویر دوربین ارائه میشود.
تصاویر محیط درختی شامل کادر ردیابی، نمایش رنگی و خطوط نمایشی هستند و نمونهای از ارائه اطلاعات در صحنهای با اجزای بصری پیچیده را نشان میدهند.
این ویدیوها موضوعات پژوهشی را نمایش میدهند و گزارش تأیید عملکرد SY-01 نیستند. نمایش رنگی و نمودارها بهتنهایی نوع مدل، واحد فاصله یا دقت را مشخص نمیکنند.
اطلاعات پایه پردازش تصویر و بینایی ماشین — NECTEC ↗طبق اطلاعات شرکت، تمام فعالیتها در تایلند انجام میشوند؛ از پژوهش و توسعه نرمافزار هوش مصنوعی و توسعه و تولید تراشه نیمهرسانا، برد مدار و تجهیزات الکترونیکی تا تولید و مونتاژ سامانه.
منبع پژوهش و تولید معرفیشده توسط شرکت: THESUNPLEX
ویدیوهای ارائهشده توسط صاحب پروژه از مونتاژ، نگهداری، بستهبندی و نمایش میدانی. عنوانها بر اساس نام فایل اصلی هستند.
چیدمان چهار دستگاه در جعبه با لایههای محافظ و بستهبندی برای ارسال.
پنلهای برد مدار از دستگاه خارج میشوند و در امتداد خط تولید حرکت میکنند.
نمای دستگاه و بردهای مدار داخل ایستگاه مونتاژ و حرکت قطعات در تجهیزات.
تجهیزات مونتاژ الکترونیکی همراه با تغذیهکننده قطعات و نمایشگر کنترل.
نوار نقاله بردها را میان ایستگاههای متصل مونتاژ جابهجا میکند.
چند دستگاه روی میز مونتاژ و قطعات استوانهای جداگانه در جلوی آنها قرار دارند.
ردیف دستگاههای نگهداریشده روی قفسهها و چیدمان فضای انبار.
نمای امتداد قفسهها و ردیفهای پیوسته دستگاهها.
فضای مونتاژ با چند دستگاه و قطعات چیدهشده روی میزهای کار.
در نمایش میدانی، اپراتور دستگاه را نگه داشته و سپس دوربین آسمان را دنبال میکند. نتیجه تأییدشده رهگیری در تصویر دیده نمیشود.
تعریف مسئله، آزمایش با دادههای مناسب و تحویل همراه با مستندات روشن درباره محدودیتها.
رویکرد مهندسی →نوع تصاویر، تجهیزات و نتیجه مورد انتظار را شرح دهید تا رویکرد مناسب توسعه را با هم بررسی کنیم.
گفتوگو درباره پروژه