300км/ч
Максимальная скорость
Конечный разгон или пикирование
Захват цели с ИИ • Визуальное сопровождение • Перехват воздушных угроз
Разработка ИИ для перехвата дронов и воздушных целей с акцентом на обработку изображений, компьютерное зрение и бортовые вычисления.
Обсудить проект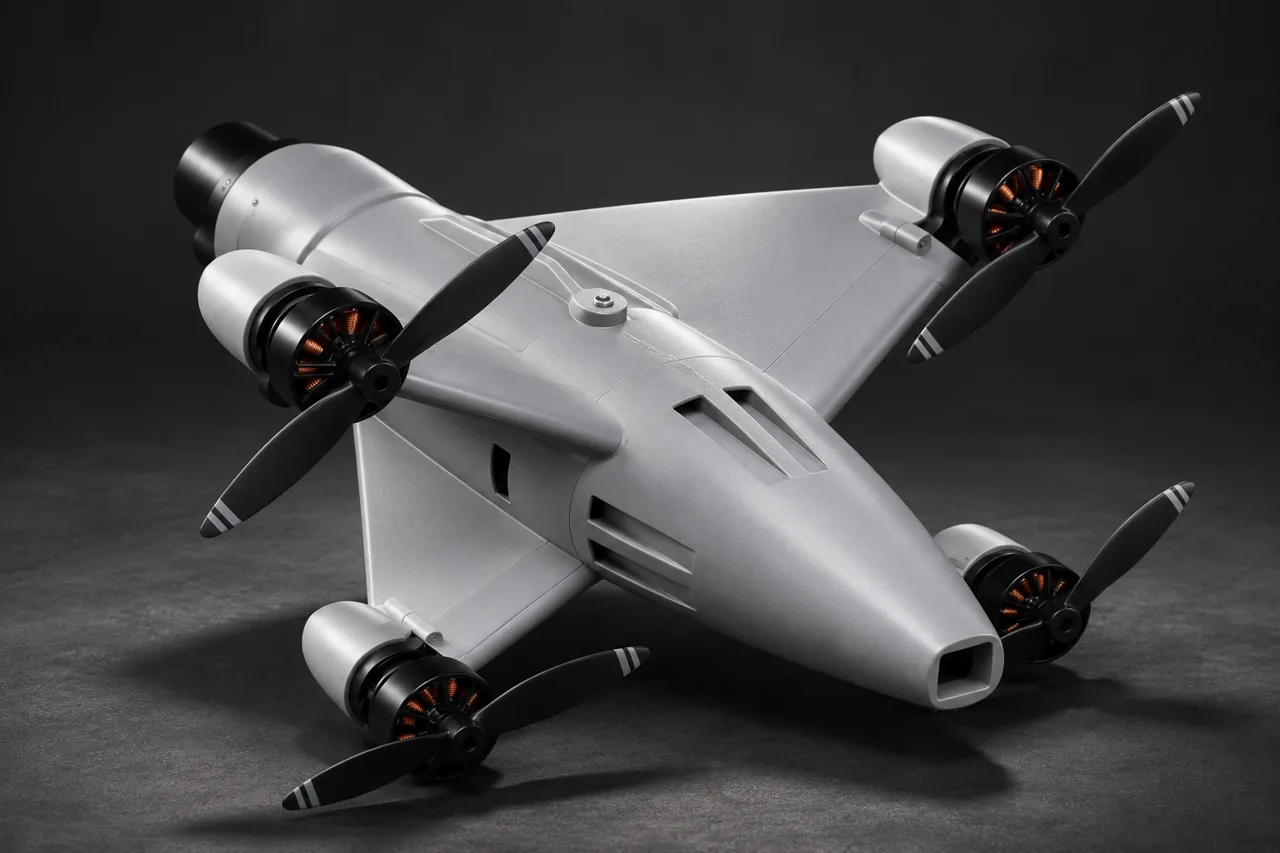
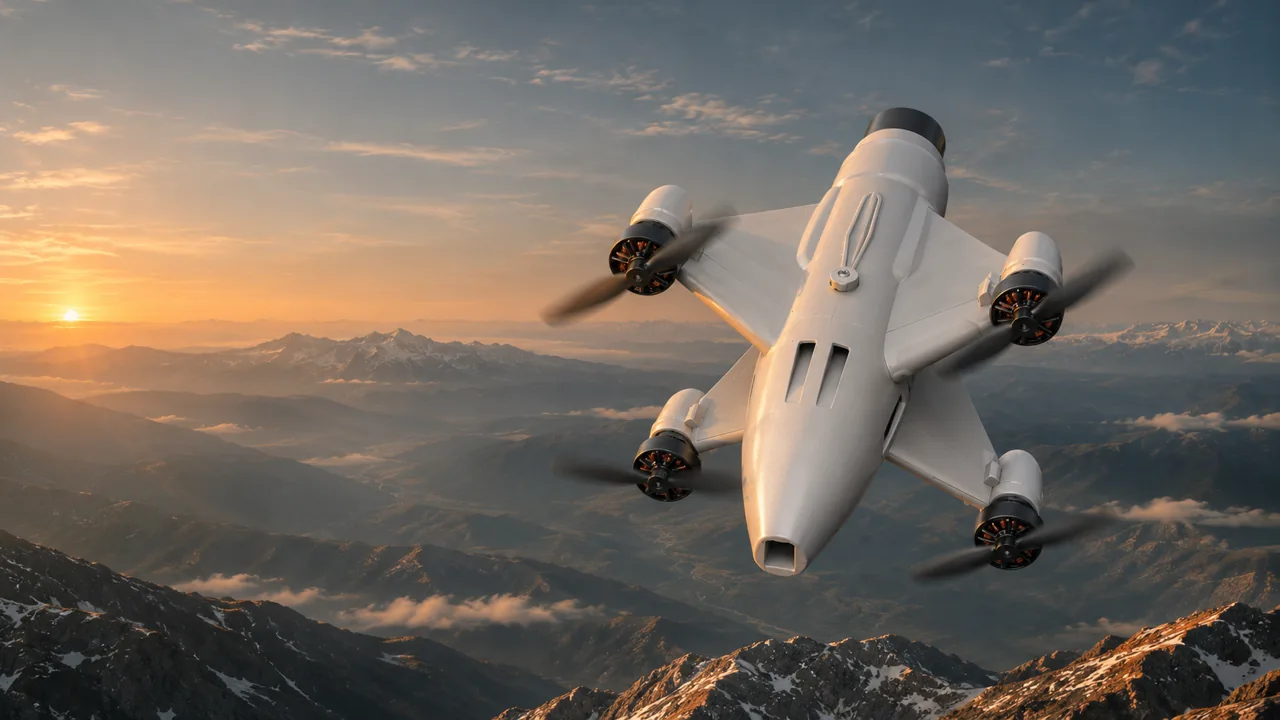
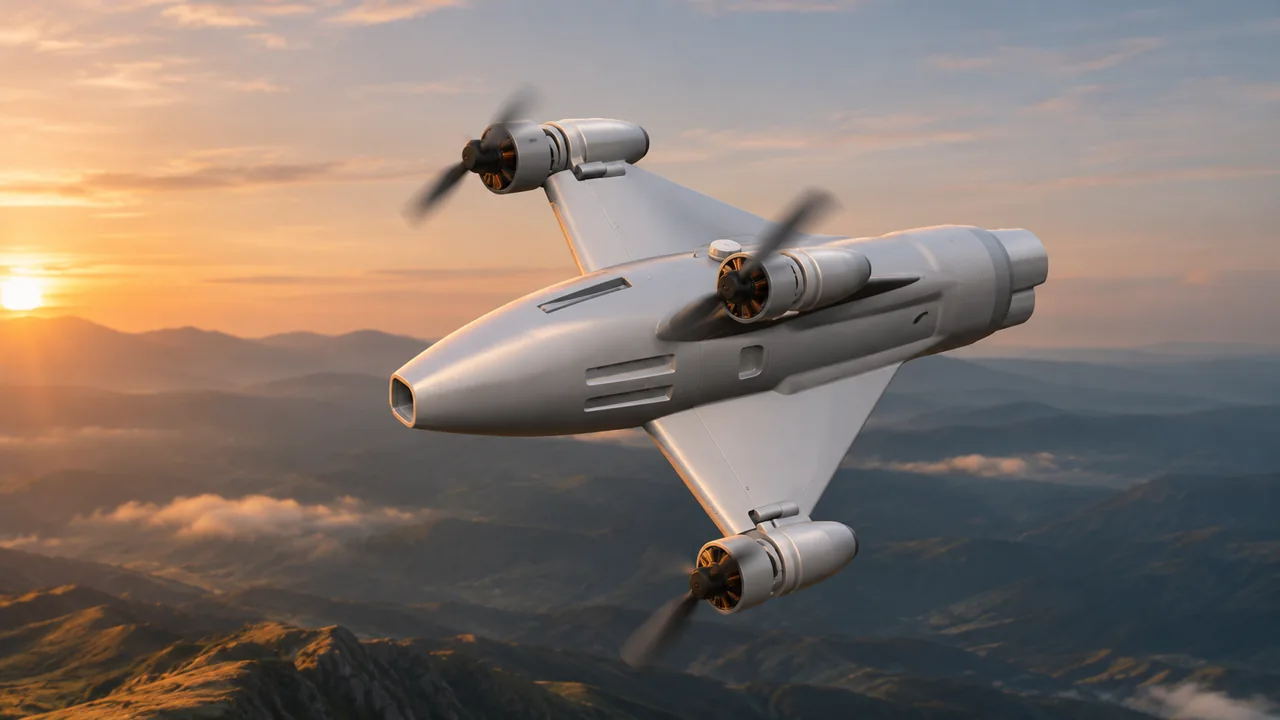
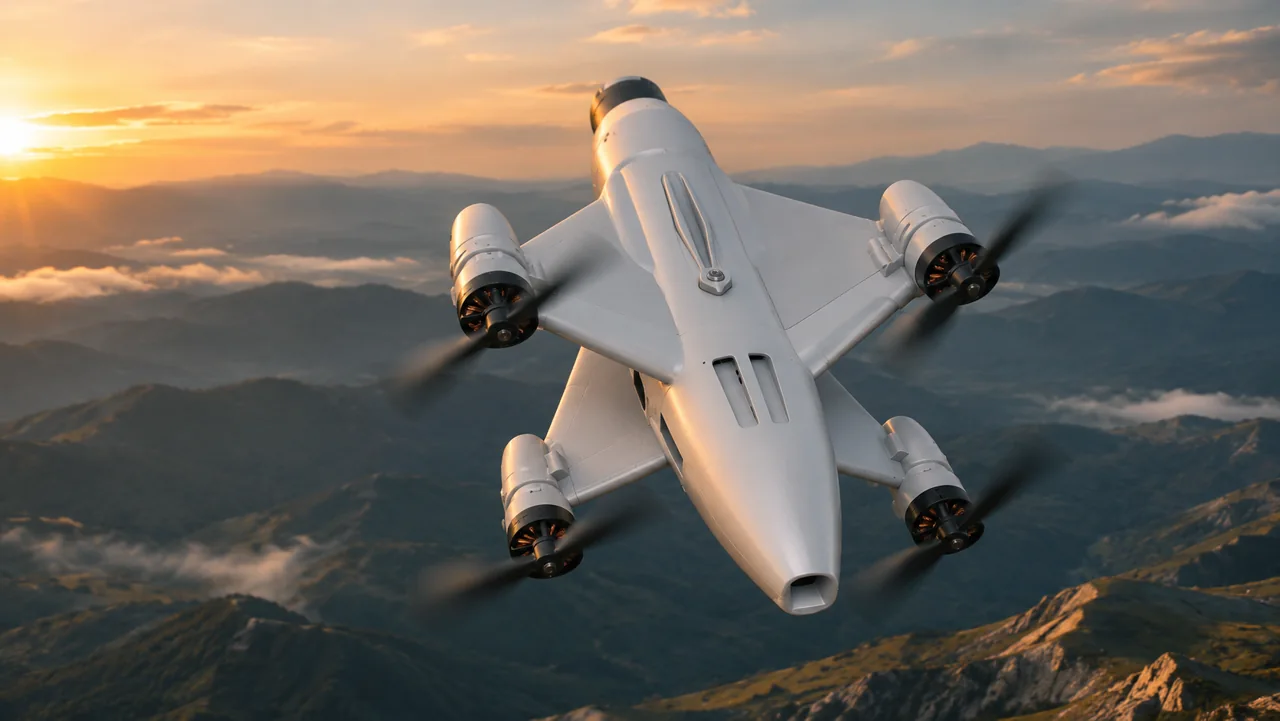
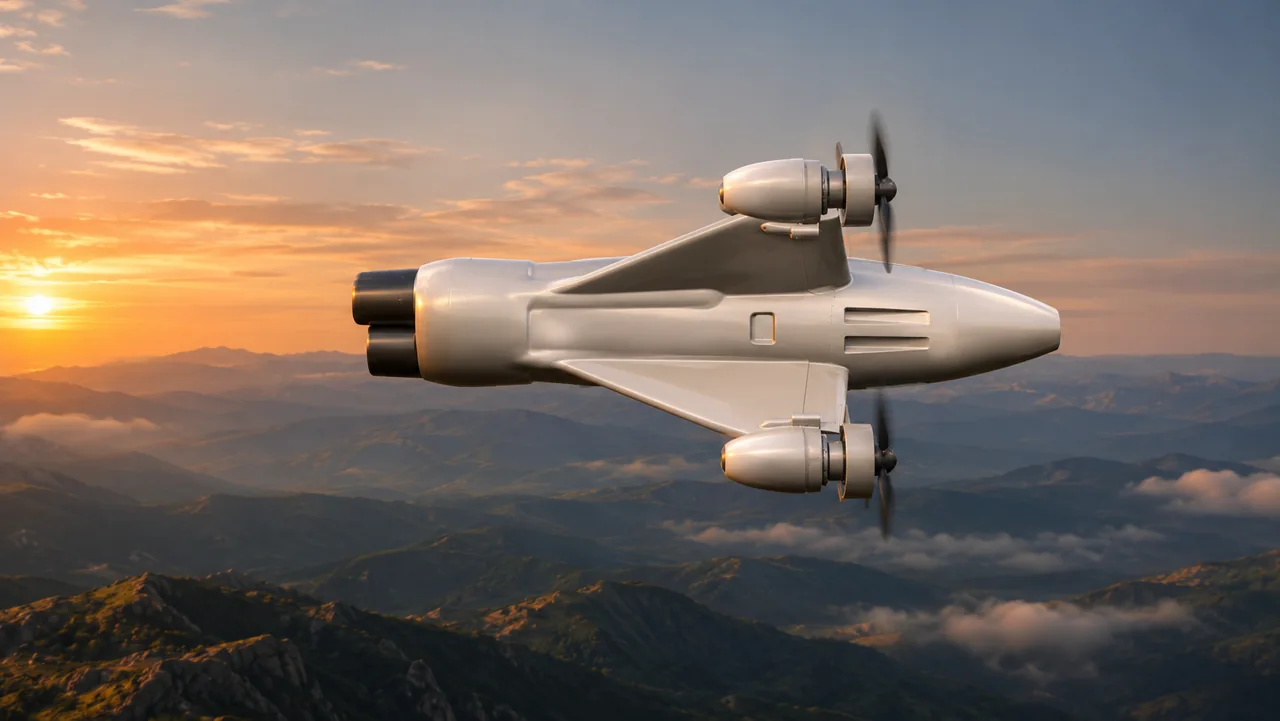
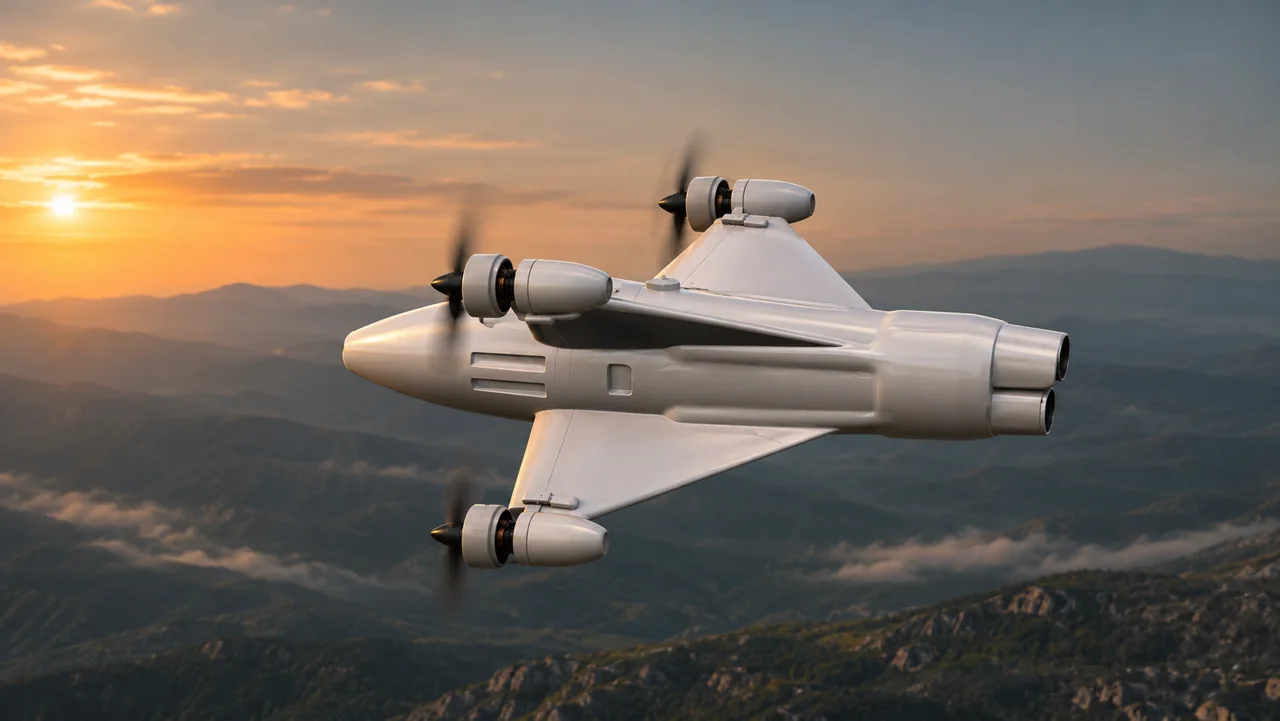
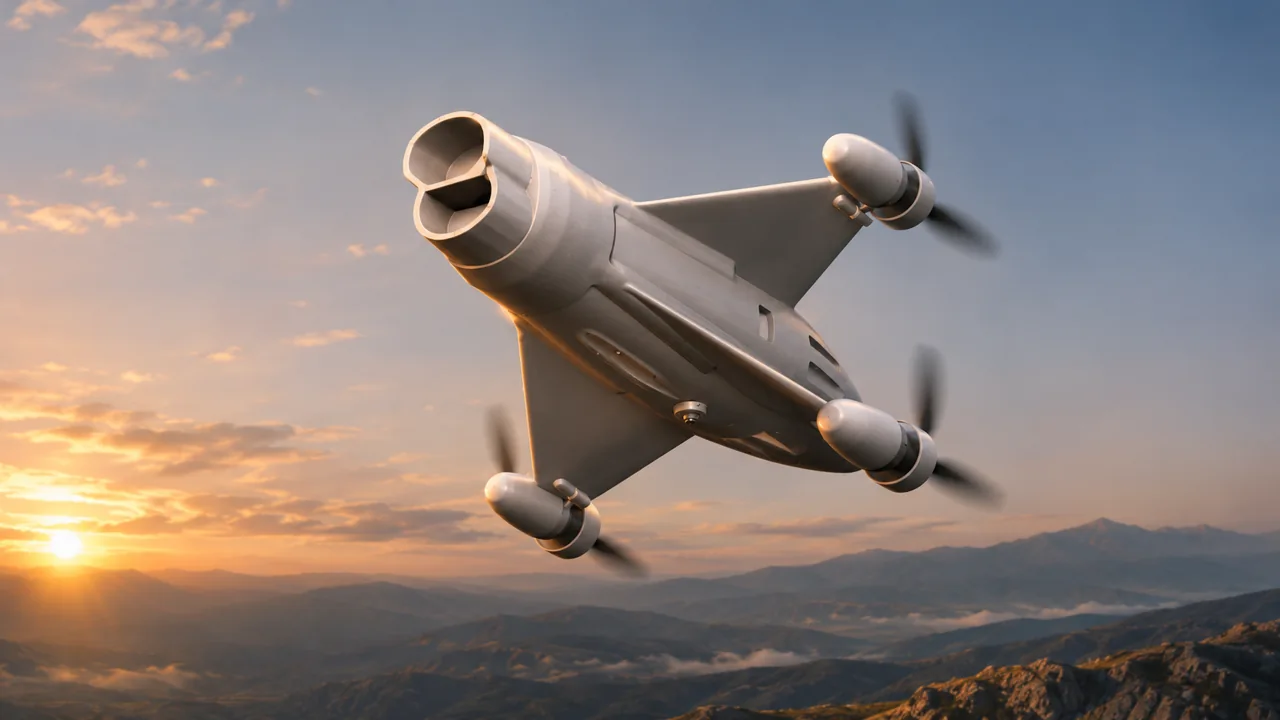
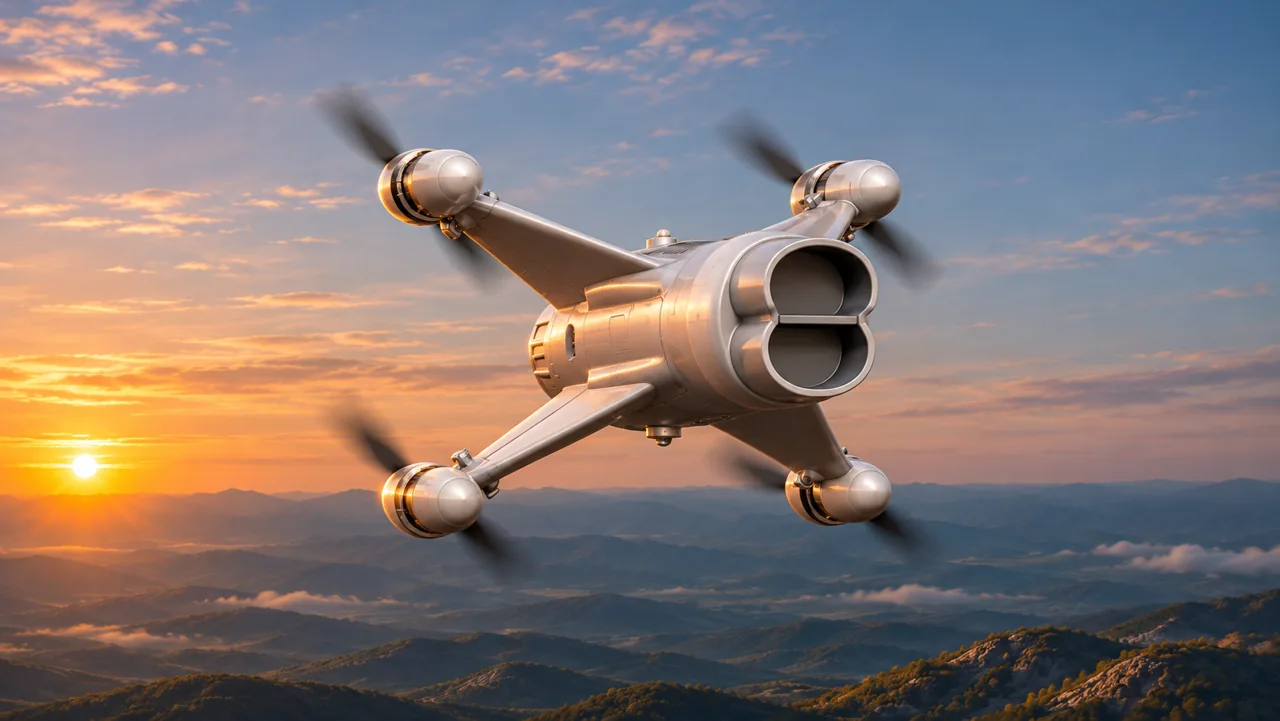
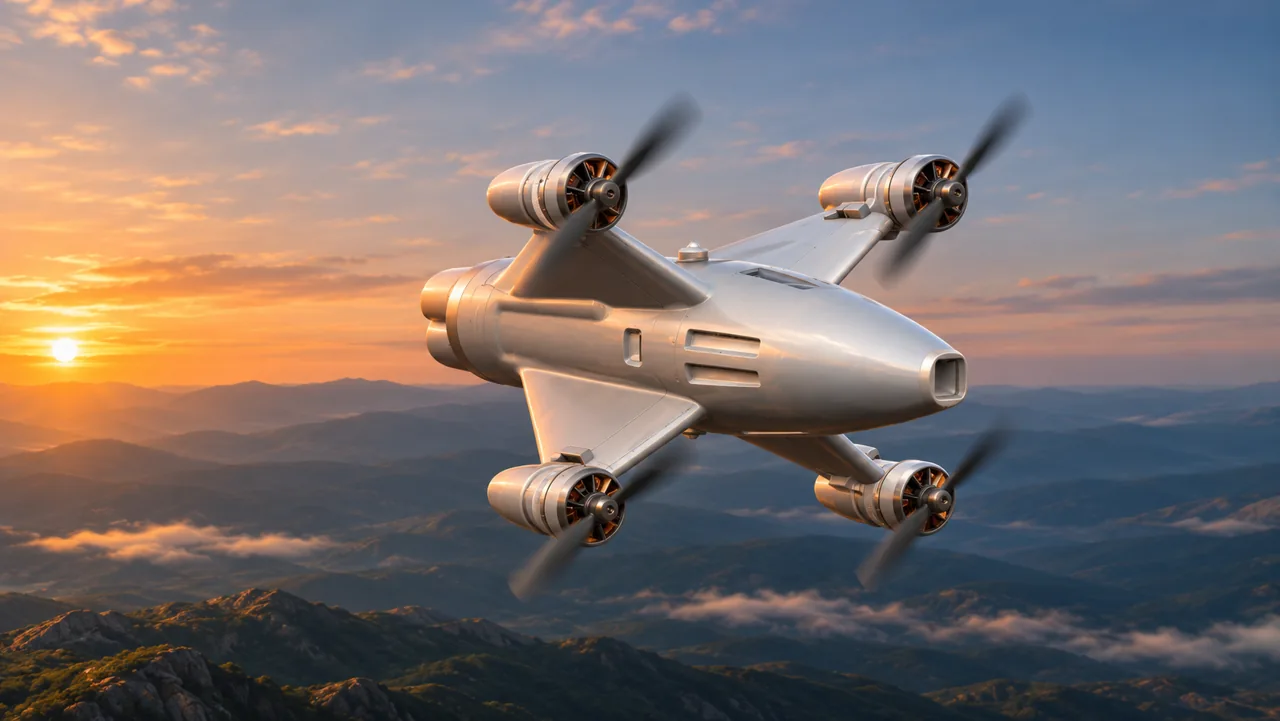
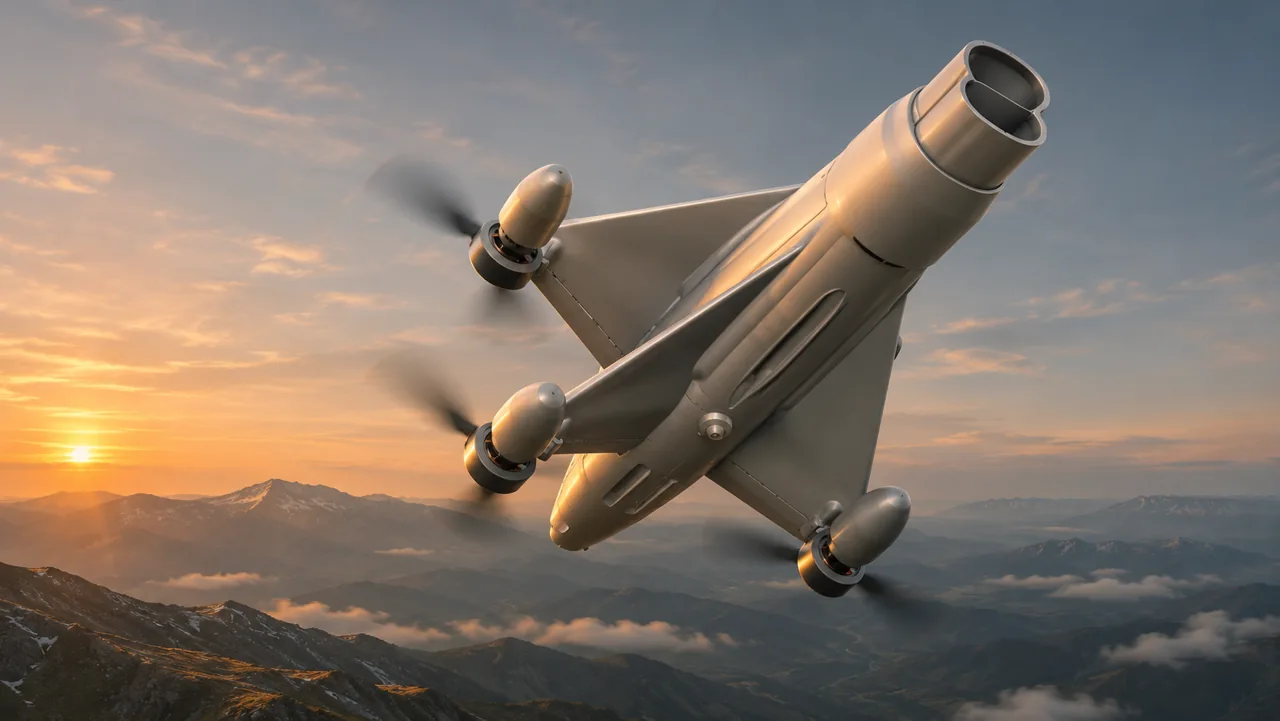
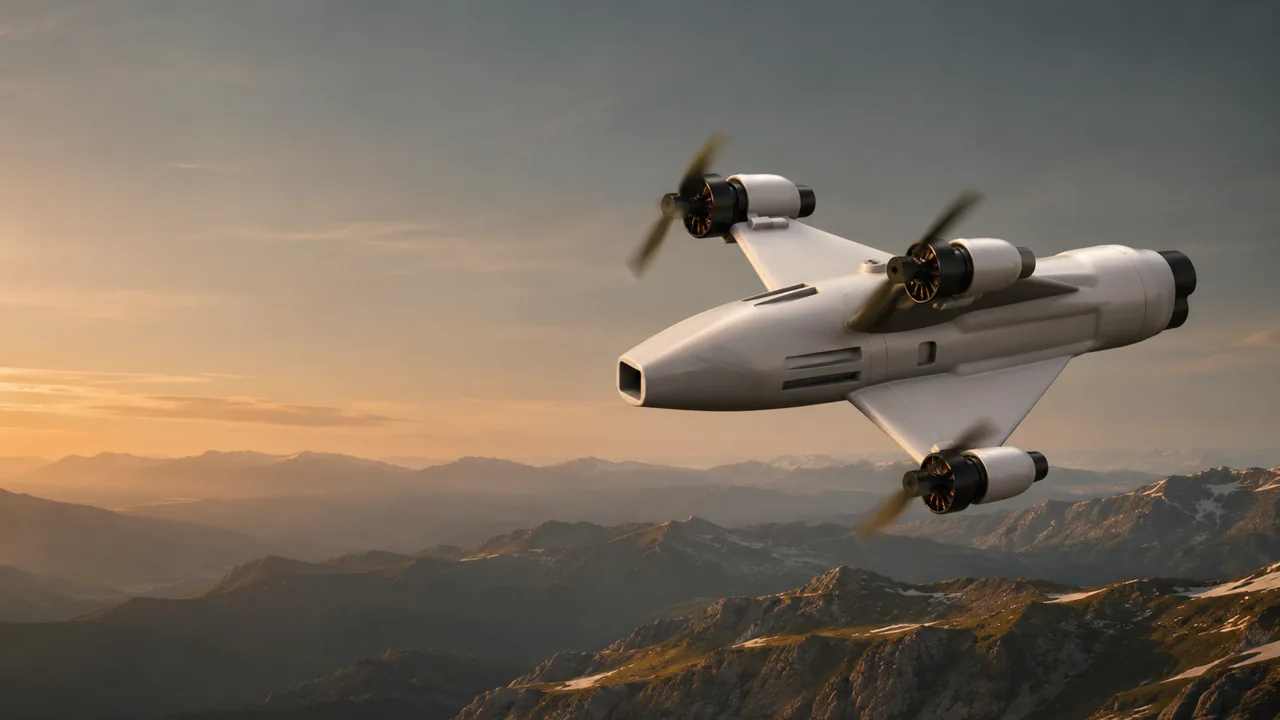
Беспилотная система перехвата дронов и воздушных целей с компьютерным зрением для распознавания, сопровождения и захвата цели.
Конечный разгон или пикирование
Отличается от максимальной
Компьютерное зрение и сопровождение
| Модель | SY-01 |
|---|---|
| Максимальная скорость | 300 км/ч — конечный разгон или пикирование |
| Крейсерская скорость | 80 км/ч |
| Система ИИ | Обработка изображений и компьютерное зрение |
| Захват цели | Распознавание, сопровождение и захват цели по изображениям с помощью ИИ |
| Назначение | Перехват дронов и воздушных целей |
Указанные скорости и возможности подтверждены компанией как характеристики изделия. Максимальная скорость относится к конечному разгону или пикированию, а не к длительному крейсерскому полёту. Фактические результаты зависят от условий эксплуатации и требований проекта.
Наша миссия — разработка систем перехвата дронов и воздушных целей, видимых средствами визуального наблюдения, на основе компьютерного зрения.
Разработка для защиты от дронов и воздушных угроз в сфере безопасности и обороны.
Обработка изображений для обнаружения, распознавания и сопровождения видимых целей.
Интеграция ПО ИИ с беспилотными платформами в рамках согласованных для проекта работ и оценки.
Параметры поставляемой модели определяются согласованными спецификациями и результатами оценки для каждого проекта.
Объединяем обработку изображений, модели ИИ и бортовые вычисления с системами операторов.
Подготовка фото и видео, снижение шума и улучшение качества входных данных.
02Обнаружение, классификация, сегментация и анализ изменений для согласованной задачи.
03Адаптация моделей к оборудованию, оценка качества, скорости и энергопотребления.
04Результаты с контекстом и ограничениями для проверки человеком.
Рассмотрите форму и детали SY-01 в предоставленном видео 3D-модели.
Инженерный подходКонцепции применения аэрофотоснимков, помогающие операторам оценивать информацию в контексте.
Анализ изображений и изменений для осмотра в согласованных границах.
Систематизация снимков сооружений для планирования обслуживания.
Отбор снимков зоны поиска для проверки специалистами.
Сравнение снимков до и после события для оценки ущерба.
Анализ видимых признаков дыма для выбора зон проверки.
Отслеживание границ воды и изменений затопленных территорий.
Анализ изменений растительности для полевых обследований.
Сравнение снимков лесов и ландшафтов для оценки изменений среды.
Подготовка изображений и пространственных привязок для съёмки и анализа.
Систематизация снимков и анализа для проверки и улучшения процессов.
Примеры применения, а не выполненные проекты. Возможности и объём работ зависят от данных, оборудования и разрешений.
Иллюстративные материалы по компьютерному зрению и анализу видео, показывающие способы представления информации в прототипах.
На уличных кадрах рамка сопровождения объекта показана рядом с цветовой визуализацией и графиками изменения значений во времени.
Кадры среди деревьев сочетают рамку сопровождения, цветовую визуализацию и линии отображения в сложной визуальной сцене.
Видео иллюстрируют темы исследований, а не подтверждённые характеристики SY-01. Цветовые изображения и графики сами по себе не определяют модель, единицы расстояния или точность.
Основы обработки изображений и компьютерного зрения — NECTEC ↗По информации компании, все работы выполняются в Таиланде: от исследований и разработки ПО ИИ до разработки и производства полупроводниковых чипов, плат и электроники, а также производства и сборки систем.
Указанный компанией источник исследований и производства: THESUNPLEX
Предоставленные владельцем видео сборки, хранения, упаковки и демонстраций. Названия соответствуют исходным файлам.
Четыре устройства в коробке с защитными вставками и последующая упаковка.
Панели печатных плат выходят из машины вдоль производственной линии.
Оборудование и платы внутри сборочной станции, движение заготовок через машину.
Электронное сборочное оборудование с питателями компонентов и экраном управления.
Конвейер передаёт платы между соединёнными сборочными станциями.
Несколько устройств на сборочном столе и отдельные цилиндрические детали перед ними.
Ряды устройств на стеллажах в зоне хранения.
Вид вдоль стеллажей с последовательно расположенными устройствами.
Рабочая зона сборки с устройствами и деталями на столах.
Демонстрация на открытом воздухе: оператор держит устройство, затем камера направляется в небо. Подтверждённый результат перехвата не показан.
Определяем задачу, проводим испытания на подходящих данных и документируем ограничения.
Инженерный подход →Опишите изображения, оборудование и желаемый результат, чтобы вместе определить подход к разработке.
Обсудить проект